Open-RAIL:中国移动TAO团队开源的VLA模型与机器人异步推理中间件
一、Open-RAIL是什么
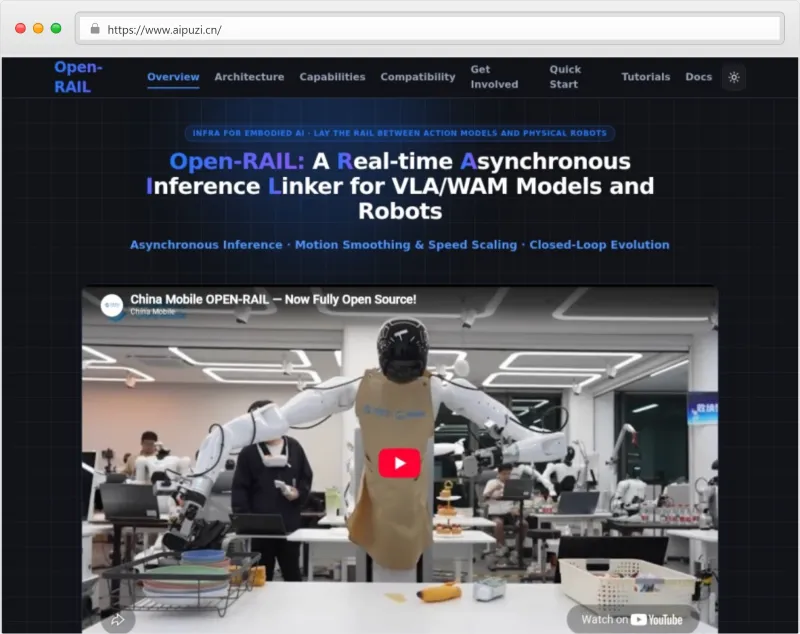
Open‑RAIL 是中国移动具身智能产业创新中心TAO团队开源推出的实时异步推理链路中间件,论文名称《VLA-RAIL: A Real-Time Asynchronous Inference Linker for VLA Models and Robots》。
项目核心定位:搭建视觉语言动作(VLA/WAM)大模型和实体机器人之间的工程底座,解决大模型推理速度慢、机器人电机高频控制不匹配、真机动作抖动、机器人硬件适配复杂、具身数据闭环难落地等工程痛点。
它不是大模型,也不是机器人运动控制算法,而是连接大模型与机器人硬件的分布式异步通信与执行框架,支持云、边、端多种部署形态,开箱即可对接主流VLA模型与人形机器人。
二、功能特色
异步解耦,稳定机器人动作输出
将大模型推理线程、机器人感知采集线程、电机控制线程相互隔离。大模型推理仅510Hz,而机器人电机控制可达200-1000Hz。依靠两级轨迹平滑算法,消除动作片段之间跳变、单段动作抖动,保护机器人关节硬件,提升任务执行成功率。模型与机器人高兼容,低成本接入
内置统一硬件抽象层RobotBase。接入新机器人或新VLA模型,仅需编写50~100行适配代码,无需重新训练模型。原生支持GR00T、π0.5、ACT、RDT、TAO等多款VLA/WAM模型,适配Unitree G1、AgiBot G1、灵犀人形机器人等多款异构人形硬件。内置数据闭环,真机运行自动采集训练数据
机器人真机执行任务过程中,自动按照LeRobot标准Parquet格式存储完整Episode数据,包含图像、关节状态、模型输出、控制指令。支持VR遥操作,人工干预修正轨迹,直接生成高质量训练样本,持续迭代模型能力。Web可视化控制面板
配套Web Panel,实现运行状态监控、参数在线调优、运动轨迹可视化、任务数据录制、手动遥操作机器人,无需额外开发可视化工具。云边端灵活部署
基于ZMQ构建分布式服务端客户端架构,仅修改通信地址,就能切换云端、边缘、本地端侧部署,上层业务代码无需改动。不同部署环境延迟:端侧3-5ms、边缘35-45ms、云端80-120ms。
三、技术细节
整体架构
项目分为三大组件:
RAIL-Server:任务调度中心,加载VLA大模型,接收观测信息,推理生成动作片段。
RAIL-Client:部署在机器人本地端,负责传感器观测采集、时间同步、轨迹平滑运算、机器人底层执行、人在回路遥操作。
Web Panel:前端可视化监控平台,实时查看机器人状态、回放轨迹、录制数据集。
核心技术点
三线程异步流水线
观测线程固定30Hz采集环境信息;推理线程5~10Hz执行大模型运算;电机控制线程高频运行。异步机制避免机器人等待大模型推理造成动作卡顿。两级轨迹平滑算法
块内平滑:对单次模型输出的动作片段做平滑,降低单段动作抖动;
块间融合:对连续不同推理输出的动作片段做插值融合,消除两段动作之间的跳变。实测关节加速度标准差从10+ rad/s²下降至0.1 rad/s²。任务执行速度相比原始模型最高提升2.09倍,任务成功率提升0.10~0.725。统一硬件抽象接口 RobotBase
对机器人底层接口做封装,屏蔽不同机器人厂商硬件差异。更换机器人只需要实现接口,上层推理逻辑完全复用。LeRobot标准数据集录制
真机运行自动存储Episode数据,格式兼容LeRobot生态,录制得到的数据可以直接用于VLA模型微调训练。通信底层 ZMQ
采用ZMQ消息队列完成Server与Client之间通信,支持跨设备、跨主机分布式部署,通信稳定,适配多机环境。
四、应用场景
人形机器人VLA模型真机部署验证
算法团队快速把VLA大模型部署到实体人形机器人,省去大量底层运动适配开发,验证模型在真实世界的任务能力,例如中式茶艺操作、物体拾取搬运等操作任务。
具身智能数据集采集
真机自动录制高质量机器人交互数据集,搭配VR遥操作人工纠错,快速构建训练数据集,用于迭代优化VLA模型。多机器人、多模型快速原型验证
科研机构、企业快速切换不同机器人硬件、不同VLA大模型,做对比实验,缩短原型开发周期。云边端机器人远程控制实验
在云端部署大模型,机器人端运行轻量Client,完成远程机器人推理控制,适合远程机器人科研实验。
五、使用方法
环境准备
安装项目依赖,推荐先使用内置Mock虚拟后端,不连接真实机器人,验证整套异步推理流水线能否正常跑通,排查环境问题。配置服务端与客户端
RAIL-Server配置需要加载的VLA模型;RAIL-Client配置机器人硬件信息,完成RobotBase接口适配。配置ZMQ通信地址,完成Server与Client网络连通。启动服务
先启动RAIL-Server,再启动机器人端RAIL-Client,打开Web可视化面板。运行任务、采集数据
下发机器人任务指令,系统自动执行异步推理与动作输出;可开启数据录制功能,自动保存交互数据集;支持VR遥操作人工干预机器人动作。评估与迭代
查看任务成功率指标,导出录制数据集,用于VLA模型微调迭代。
六、竞品对比
| 项目 | Open-RAIL | ACT-Runtime | LeRobot |
|---|---|---|---|
| 开发主体 | 中国移动TAO团队 | CMU | Hugging Face |
| 核心定位 | VLA模型与机器人异步推理中间件,解决模型推理与电机控制频率不匹配问题 | ACT策略模型轻量化运行时,专注ACT模型执行 | 机器人数据集生态+仿真训练框架 |
| 异步流水线+轨迹平滑 | ✅ 原生内置两级轨迹平滑、异步解耦线程 | ❌ 无原生异步管线,推理阻塞执行,易抖动 | ❌ 不面向真机实时动作平滑,侧重训练与仿真 |
| 多模型兼容 | ✅ GR00T、π0.5、ACT、RDT、TAO等多款VLA模型 | 仅适配ACT模型 | 模型无关,只提供训练、数据工具 |
| 真机数据自动录制 | ✅ LeRobot标准格式自动录制Episode,支持人在回路标注 | 支持简单数据采集 | 核心能力,数据集存储与加载 |
| 分布式云边端部署 | ✅ ZMQ分布式架构,支持云/边/端切换 | 仅本地单机部署 | 单机仿真为主,真机部署需要二次开发 |
七、常见问题解答
Q:Open-RAIL是一个机器人大模型吗?
A:不是。Open‑RAIL属于中间件框架,本身不提供视觉语言动作模型能力。它负责把外部VLA大模型输出的动作指令做平滑、调度,下发给机器人硬件,解决模型推理和机器人底层控制之间的工程问题。
Q:Open-RAIL可以直接支持任意型号机器人吗?
A:不能直接支持所有机器人。框架提供统一RobotBase抽象接口,已有适配Unitree G1、AgiBot G1、灵犀人形机器人。新增机器人需要开发者实现对应硬件接口,工作量约50~100行代码。
Q:Open-RAIL必须在真实机器人硬件上才能运行吗?
A:不需要。项目自带Mock虚拟后端,可以脱离实体机器人,在电脑上完成整套流水线调试、可视化测试,验证流程无误之后再接入真机。
Q:Open-RAIL录制出来的数据可以直接拿来训练VLA模型吗?
A:可以。录制数据采用LeRobot标准Parquet格式,完全兼容LeRobot生态,无需额外格式转换,直接用于VLA模型微调训练。
Q:Open-RAIL运行对硬件有什么要求?
A:RAIL-Server需要GPU资源运行VLA大模型;RAIL-Client部署在机器人端,算力要求低,仅做感知采集、轨迹平滑;Web面板仅浏览器访问,无特殊算力需求。
八、相关官方链接
九、总结
Open‑RAIL面向具身智能落地过程中大模型和实体机器人对接困难的工程痛点,提供一套开箱即用的异步推理中间件框架,依靠异步线程解耦与两级轨迹平滑解决机器人动作抖动问题,兼容多款主流VLA模型与人形机器人硬件,自带Web可视化面板和标准化数据集采集能力,支持云边端多种部署模式,大幅降低科研团队与企业将VLA模型部署到真实人形机器人的开发成本,为具身智能真机实验、原型验证、数据闭环迭代提供完整工程底座。
版权及免责申明:本文由@97ai原创发布。该文章观点仅代表作者本人,不代表本站立场。本站不承担任何相关法律责任。
如若转载,请注明出处:https://www.aipuzi.cn/ai-news/open-rail.html